La robótica con IA siempre chocó con el mismo muro: la GPU que un robot puede cargar (y alimentar con batería) es chica. Microsoft Research acaba de abrir una puerta para saltarse ese límite: su Physical AI Toolchain, open source, ahora permite mover la inferencia del robot hacia GPUs de edge o de nube.
Cómo funciona
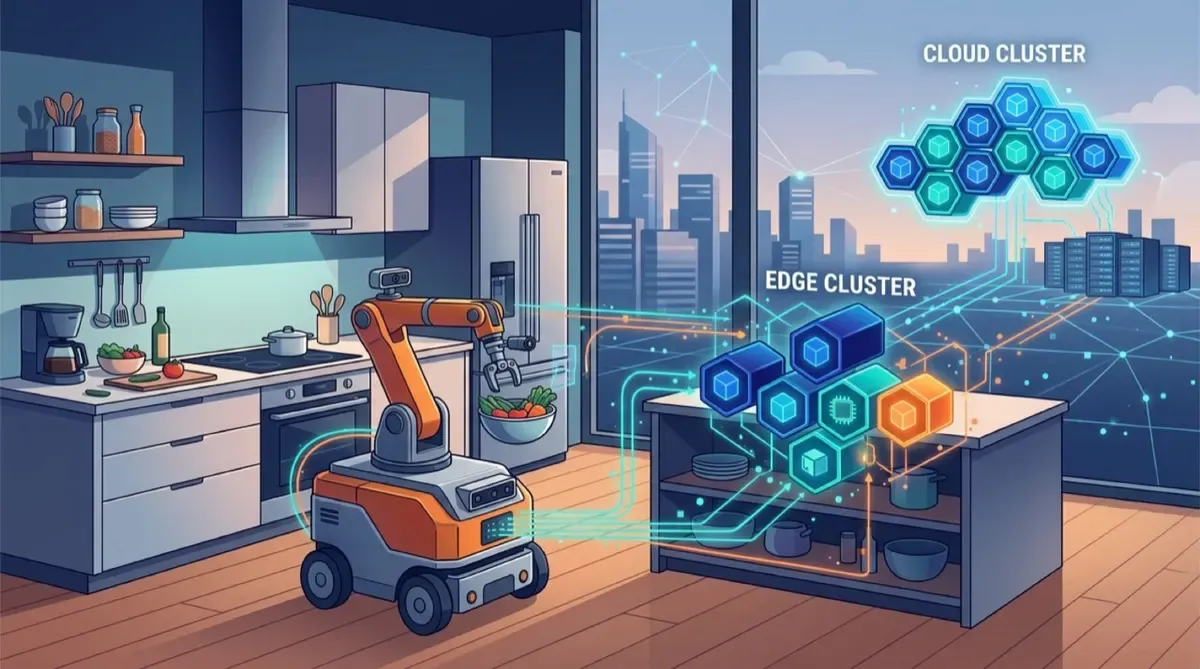
La jugada es empaquetar las cargas de IA del robot en contenedores y repartirlas entre el robot, GPUs de edge y recursos en la nube. El desarrollador decide qué se descarga y qué corre a bordo, y un tooling basado en Kubernetes se encarga del placement y la gestión del resultado.
Esto convierte la decisión de “dónde corre el modelo” en algo que ya no está limitado por el hardware onboard, sino por la red y la capacidad de GPU remota disponible.
Lo que midieron (y duele)
Microsoft hizo un estudio de medición sobre manipulación móvil —el clásico “encuentra la basura en la cocina y bótala” — comparando setups onboard, edge y nube. Los resultados le ponen números al límite de las GPUs chicas:
- Mapeo y planificación hasta un 383% más lentos que en una A100.
- Detección de obstáculos cayó un 30%.
- Los modelos visión-lenguaje-acción más lentos perdieron hasta 50% de precisión.
- Pero la descarga alargó la batería en un setup con Raspberry Pi 5.
O sea: la ganancia no es que “la distancia haga más rápido al robot”, sino que una GPU más potente, usada a tiempo, puede hacer más. El trade-off real es la conexión con el procesador remoto.
Lo que trae la caja
- Ejemplos para los robots SO-101 y UR10e.
- Integración con simuladores, LeRobot y ROS2.
- Una demo del modelo Rho controlando un robot Mobile ALOHA con la inferencia corriendo en una GPU Jetson Thor.
La lectura
Esto mueve la robótica física al mismo patrón que ya vimos con los LLM: el cómputo pesado vive en el borde o en la nube, y el dispositivo se vuelve liviano. Kubernetes como capa de orquestación para cargas de robótica es la señal que importa acá: la “edge” deja de ser un rincón y pasa a ser un nodo más del clúster.
Fuente: Microsoft Research / Superpower Daily.